คลังความรู้ · ทางเดินมีด
Dynamic OptiRough ทางเดินมีดกัดหยาบ 3D High Speed
กัดหยาบชิ้นงาน prismatic ทั้งชิ้นด้วยมีดตัวเดียว — หลักการทำงาน จังหวะที่ควรใช้ และระดับโมดูลที่ต้องมี
Dynamic OptiRough คืออะไร
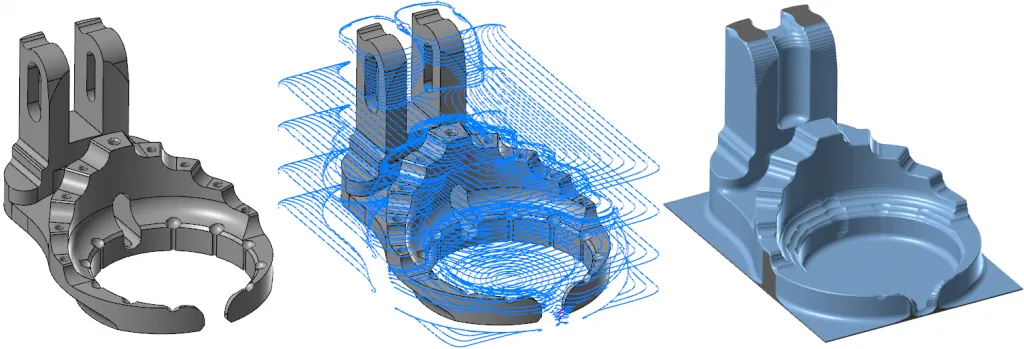
Dynamic OptiRough คือทางเดินมีด กัดหยาบ (roughing) แบบ 3D High Speed ที่ใช้เทคโนโลยี Dynamic Motion® ของ Mastercam — หลักการคือ ควบคุมภาระตัด (chip load) ให้คงที่ตลอดเส้นทาง แทนการเดินมีดตามรูปทรงแล้วปล่อยให้ภาระตัดขึ้นลงตามมุมเลี้ยว
จุดต่างที่เห็นได้ชัดคือ กินลึกได้มากด้วยจำนวนชั้นที่น้อยลง และตัดได้สองทิศทาง (ขึ้น-ลง) เพื่อเอาเนื้อออกให้มากที่สุดต่อรอบ
สิ่งที่โปรแกรมจัดการให้เองระหว่างทางมีสามอย่าง — ความหนาของเศษ · ระยะที่มีดกินเข้าไปในเนื้อตามแนวรัศมี · และจังหวะเข้าและออกจากเนื้องาน ⇒ ไม่ต้องมานั่งลดค่าตัดเผื่อไว้ที่มุมเลี้ยวเหมือนการกัดหยาบแบบเดิม จึงเดินป้อนได้เร็วขึ้นและกินลึกขึ้นบนมีดตัวเดียวกัน
ผลพลอยได้ที่โรงงานมักเห็นก่อนเรื่องเวลาคือ เสียงและการสั่นที่นิ่งลง กับ ความร้อนที่สะสมน้อยลง เพราะภาระตัดไม่กระชากขึ้นลง ซึ่งส่งผลต่ออายุมีดและสภาพเครื่องในระยะยาว
ใช้เมื่อไร
- ชิ้นงาน prismatic ที่เดิมต้องแยกหลาย toolpath — OptiRough กัดทั้งชิ้นด้วยมีดตัวเดียวในการทำงานเดียว แทนที่จะสร้าง 2D pocket + contour หลายรายการต่อกัน
- วัสดุแข็งหรือเนื้อเหนียว — ภาระตัดคงที่ช่วยยืดอายุมีดและลดการสึกหรอของเครื่องจักร
- งานที่ต้องเอาเนื้อออกเยอะ — ลดจำนวนชั้นลงได้ จึงลดเวลาเดินมีดในอากาศ
เทคโนโลยี Dynamic Motion ลดรอบเวลาผลิตได้ 25–75% ในกรณีศึกษา (ที่มา: Mastercam Product Guide 2027) — ตัวเลขจริงขึ้นกับชิ้นงาน วัสดุ และเครื่องที่ใช้ ให้ทีม CSSS ลองกับไฟล์งานจริงของคุณ
สิ่งที่คำสั่งนี้ตรวจให้
- ตรวจการชนกับชิ้นงาน ระหว่างคำนวณเส้นทาง
- รับรู้ตัวจับยึดมีด (holder) — ตั้งค่าได้ในหน้า Holder สำหรับงานที่มีดยื่นสั้นหรือชิ้นงานลึก
ต้องมีโมดูลระดับไหนถึงใช้ได้
🔴 Dynamic OptiRough ไม่ได้มีในทุกระดับ — รวมมาให้ตั้งแต่ ระดับมาตรฐานขึ้นไป ของ Mill และ Router
เดิมความสามารถนี้มีเฉพาะผู้ใช้ระดับ 3D — ปัจจุบันขยายลงมาถึงระดับมาตรฐานแล้ว · แจ้งเลขไลเซนส์ให้ทีม CSSS ตรวจว่าระดับที่คุณถืออยู่ใช้ได้หรือไม่
หาคำสั่งได้ที่ไหน
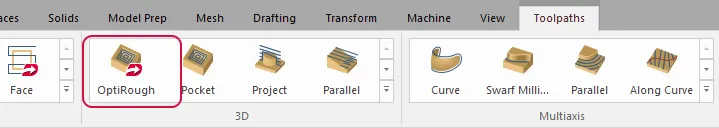
แท็บ Mill Toolpaths → กลุ่ม 3D → เลือก OptiRough
ใช้กับงาน 2.5 แกนให้เร็วขึ้นอย่างไร
จุดที่ทำให้ OptiRough ใช้กับงาน 2.5 แกนได้ดีคือมัน อ่านโมเดลเป็น — ป้อนโมเดลชิ้นงานให้ แล้วทางเดินมีดจะหาเองว่ามีดเข้าได้ถึงไหนและควรกินเนื้ออย่างไร แทนที่จะต้องไล่กำหนดขอบเขตและความลึกเองทีละชั้น
1. สร้าง OptiRough ด้วยมีดตัวใหญ่ก่อน
กวาดเนื้อส่วนใหญ่ออกให้เร็วที่สุดด้วยมีดที่ใหญ่ที่สุดเท่าที่ชิ้นงานรับได้
2. สร้าง stock model จาก operation นั้น
เพื่อให้โปรแกรมรู้ว่าเนื้อเหลืออยู่ตรงไหนหลังกัดหยาบรอบแรก
3. คัดลอกทางเดินมีดเดิม แล้วเปลี่ยนเป็นมีดเล็กลง
ไม่ต้องตั้งค่าใหม่ทั้งหมด ใช้ของเดิมเป็นฐานแล้วเปลี่ยนเฉพาะเครื่องมือ
4. เปิดการทำงานกับเนื้อที่เหลือ (rest material)
ให้มีดเล็กเข้าเก็บเฉพาะจุดที่มีดใหญ่เข้าไม่ถึง แล้วปรับค่าชัน/ราบ (Steep/Shallow) กับความลึกต่ำสุดให้เหมาะกับงาน
ในตัวอย่างที่ยกมา วิธีนี้ลดจำนวน operation จาก 6 เหลือ 2
ผลจริงขึ้นกับรูปทรงชิ้นงาน มีดที่มีอยู่ และเครื่องที่ใช้ — อยากรู้ว่างานของคุณลดได้เท่าไร ให้ทีมวิศวกรลองกับไฟล์งานจริงของคุณ
คำถามที่พบบ่อย
Dynamic OptiRough ต่างจาก Dynamic Mill อย่างไร
ทั้งคู่ใช้ Dynamic Motion® เหมือนกัน แต่คนละงาน — Dynamic Mill เป็นงานกัดหยาบ 2D ตามขอบเขตที่กำหนด ส่วน Dynamic OptiRough เป็นงานหยาบ 3D ที่กินลึกเป็นชั้นและอ่านรูปทรงชิ้นงานทั้งก้อน
ใช้แล้วต้องเปลี่ยนมีดหรือเปลี่ยนเครื่องไหม
ไม่ต้องเปลี่ยนเครื่อง แต่ ควรทบทวนค่าตัดและชนิดมีด เพราะรูปแบบการกินเนื้อต่างจากการกัดหยาบแบบเดิม — มีดที่ออกแบบมาสำหรับการกินลึก (high-feed / full-flute) จะได้ประโยชน์มากกว่า · เรื่องนี้อยู่ในเนื้อหาการอบรมของ CSSS ด้วย
ต้องแก้ Post Processor ไหม
โดยทั่วไปไม่ต้อง เพราะผลลัพธ์ยังเป็น G-code ปกติ — แต่ถ้าเครื่องของคุณใช้ฟังก์ชันควบคุมความเร็วพิเศษ อ่านเรื่อง Post Processor หรือ ให้ทีม CSSS ตรวจให้ อยากเห็นว่าใช้กับงานของคุณได้จริงแค่ไหน? ส่งไฟล์งานจริงมาให้ทีม CSSS ลองคำนวณให้ — เทียบเวลากับวิธีที่คุณใช้อยู่ตอนนี้ได้เลย
